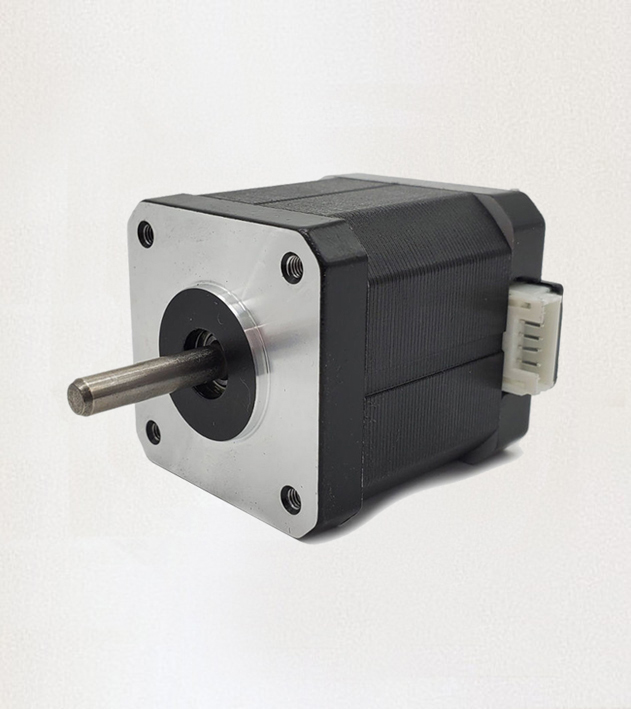
Jedes Mal, wenn sich ein SamaraBoT-Arm zu einer Position bewegt, ein Teil aufnimmt oder es auf einem Förderband ablegt, verrichtet ein kleines Bauteil still die eigentliche Arbeit: der Schrittmotor.
In diesem Artikel schauen wir in die Gelenke des SamaraBoT hinein und erklären in einfacher Sprache, was ein Schrittmotor ist, wie er den Arm bewegt und warum wir diese Art von Motor für einen Roboter gewählt haben, der Kindern echte Automatisierung beibringt.
Was ist ein Schrittmotor?
Ein Schrittmotor ist eine besondere Art von Elektromotor, der sich nicht frei dreht wie ein normaler Gleichstrommotor. Stattdessen bewegt er sich in kleinen, festen Schritten – üblicherweise 1,8 Grad pro Schritt. Das bedeutet: 200 Schritte ergeben eine vollständige Umdrehung.
Genau das braucht ein Roboterarm: präzise, wiederholbare Bewegung. Wenn du dem Arm sagst, er soll eine bestimmte Anzahl von Schritten ausführen, dann bewegt er sich genau so viel – nicht mehr und nicht weniger.
Warum kein normaler Motor?
Ein normaler Gleichstrommotor ist schnell, günstig und einfach. Du gibst ihm Strom, er dreht sich. Aber er hat ein großes Problem: Du kannst ihm nicht ohne Weiteres sagen, dass er in einem bestimmten Winkel anhalten soll.
Ein Servomotor kann einen bestimmten Winkel halten – aber nur innerhalb von etwa 180 Grad. Das reicht für einen Roboterarm nicht aus, der sich drehen, heben und in viele Richtungen greifen muss.
Ein Schrittmotor ist der Mittelweg: Er kann sich vollständig drehen, jede Position halten, und er bewegt sich nur auf Befehl. Deshalb wird er in echten 3D-Druckern, CNC-Maschinen und Industrierobotern eingesetzt – auch im SamaraBoT.
Wie bewegt ein Schrittmotor den SamaraBoT-Arm?
Der SamaraBoT hat mehrere Gelenke, und jedes Gelenk wird von einem eigenen Schrittmotor angetrieben. Wenn die App einen Befehl sendet, wandelt die Steuerplatine diesen Befehl in eine bestimmte Anzahl von Schritten für diesen Motor um. Der Motor dreht sich genau um diese Anzahl Schritte, und der Arm bewegt sich um ein kleines, präzises Stück.
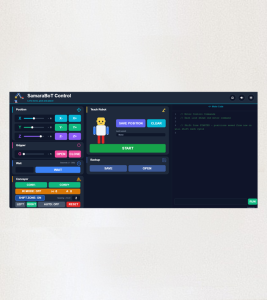
Wenn ein Schüler beispielsweise in der SamaraBot-Control-App auf X+ drückt, sendet die App einen Befehl an den Motor, der für die X-Achse zuständig ist. Der Motor macht einen festen Schritt nach vorne, und der ganze Arm dreht sich ein wenig. Drückt man die Taste mehrmals, bewegt sich der Arm weiter – Schritt für Schritt.
Deshalb fühlt sich die Bewegung so sanft und kontrolliert an: Statt eines großen Sprungs macht der Arm hunderte winziger, präziser Schritte, die sich zu einer sauberen Bewegung summieren.
Warum ist die Anzahl der Schritte wichtig?
Weil die Schritte bestimmen, wo der Roboter sich befindet. Die Steuerplatine zählt mit, wie viele Schritte jeder Motor seit dem Einschalten des Roboters gemacht hat. Wenn du eine Position speicherst, merkt sich der Roboter den exakten Schrittzähler jedes Gelenks. Später, wenn du dein Programm ausführst, fährt der Roboter jeden Motor zu genau diesem Schrittzähler zurück – und der Arm kehrt immer wieder an dieselbe Position zurück.
Ohne diese schrittbasierte Bewegung könnte ein Roboterarm eine Aufgabe niemals zuverlässig wiederholen. Er würde mit jedem Zyklus ein Stück weiter abdriften, bis die Teile, die er aufnehmen sollte, nicht mehr dort wären, wo er sie erwartete.
Wie hält SamaraBoT jeden Schritt in einem sicheren Bereich?
Ein Roboterarm hat physische Grenzen – die Gelenke können sich nur so weit biegen, bevor sie miteinander kollidieren. SamaraBoT löst das auf zwei Arten:
Software-Grenzen: Die App kennt den sicheren Bereich jeder Achse und verhindert, dass du den Arm in eine gesperrte Zone schickst.
Sicherheitsstopp-System: Wenn eine Bewegung den Arm während eines laufenden Programms über eine sichere Position hinaus drücken würde, stoppt der Roboter sauber und wartet auf die Bestätigung des Schülers, bevor er fortfährt.
Das vermittelt früh eine wichtige Gewohnheit: Eine Maschine niemals in eine Position zu zwingen, für die sie nicht ausgelegt ist.
Was lernt ein Schüler von einem Schrittmotor?
Die Arbeit mit einem Schrittmotor bedeutet nicht nur, einen Arm zu bewegen. Sie vermittelt mehrere Ideen, die in fast jeder automatisierten Maschine der Welt vorkommen:
Präzision: wie kleine, exakte Bewegungen sich zu einer größeren Aufgabe verbinden.
Reihenfolge der Arbeitsschritte: Dinge in der richtigen Reihenfolge tun – annähern, schließen, heben, bewegen, ablegen, loslassen.
Grenzen und Sicherheit: wissen, wo eine Maschine anhalten sollte.
Vom Knopf zum Code: sehen, wie ein einziger Druck in einer App zu einer echten physischen Bewegung wird.
Ein kleines Bauteil mit einer großen Lektion
Der Schrittmotor ist eines der kleinsten Teile des SamaraBoT, aber er trägt eine große Idee in sich: dass Maschinen präzise gesteuert werden können und dass der Code dahinter etwas ist, das jeder lernen kann.
Wenn ein Schüler den Arm zusammenbaut, einen Knopf drückt und sieht, wie der Motor den Arm genau dorthin bewegt, wohin er ihm gesagt hat, macht es klick. Sie hören auf, Roboter als Magie zu sehen – und beginnen, sie als etwas zu betrachten, das sie bauen, steuern und verbessern können.
Das ist die eigentliche Lektion hinter jedem Schrittmotor im SamaraBoT.