Jedes Mal, wenn sich ein SamaraBoT-Roboterarm von einer gespeicherten Position zur nächsten bewegt, dreht sich leise ein kleiner schwarzer Riemen im Inneren des Gelenks. Er sieht einfach aus – eine Gummischleife mit Zähnen auf der Innenseite –, aber ohne ihn könnte der Motor den Arm überhaupt nicht bewegen.
Dieser Riemen heißt Zahnriemen, und er ist eines der wichtigsten mechanischen Teile des gesamten Roboters.
In diesem Artikel erklären wir, was Zahnriemen sind, wie sie in SamaraBoT funktionieren und was Schüler daraus lernen, wenn sie ihren eigenen Arm bauen.
Was ist ein Zahnriemen?
Ein Zahnriemen ist eine flexible Schleife aus Gummi mit einer Reihe von Zähnen auf der Innenfläche. Diese Zähne greifen in passende Nuten auf zwei Riemenscheiben – eine ist mit dem Motor verbunden, die andere mit dem Teil, das bewegt werden soll.
Weil die Zähne in die Nuten greifen, kann der Riemen nicht durchrutschen. Wenn der Motor seine Riemenscheibe dreht, bewegt sich der Riemen mit, und die zweite Riemenscheibe dreht sich um genau denselben Betrag. Das nennt man synchrone Kraftübertragung – die beiden Riemenscheiben bleiben immer im exakten Gleichschritt.
Zahnriemen werden in vielen Maschinen verwendet, darunter 3D-Drucker, CNC-Maschinen und Automotoren. In jedem Fall ist der Grund derselbe: Sie übertragen Bewegung präzise, mit fast keinem Verlust.
Warum verwendet SamaraBoT Zahnriemen?
Als wir den SamaraBoT-Arm entworfen haben, wollten wir einen Roboter, der sich sanft bewegen, dieselbe Position immer wieder anfahren und dies mit Teilen tun kann, die Schüler sehen und verstehen können.
Zahnriemen machen dies aus drei Gründen möglich:
1. Sie übertragen Bewegung präzise.
Die Zähne am Riemen und die Nuten an der Riemenscheibe greifen ineinander, sodass kein Durchrutschen möglich ist. Wenn der Motor dreht, bewegt sich der Arm um genau den richtigen Betrag. Das macht es möglich, dass der Roboter immer wieder zur selben gespeicherten Position zurückkehrt.
2. Sie reduzieren Vibrationen.
Ein Motor allein kann ruckartig sein. Der Riemen wirkt als weiche Verbindung zwischen Motor und Gelenk, dämpft kleine Vibrationen und lässt die Bewegung sanfter wirken.
3. Sie sind leicht zu sehen und zu verstehen.
Ein Schüler kann den Riemen im Gelenk drehen sehen und sofort verstehen, was passiert. Anders als Zahnräder, die in einem Getriebe verborgen sind, ist der Riemen sichtbar und sein Zweck klar.
Wie sitzt ein Zahnriemen in einem SamaraBoT-Gelenk?
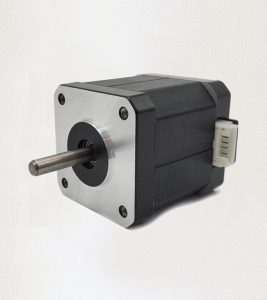
Ein SamaraBoT-Gelenk ist eine kleine Baugruppe. An einem Ende sitzt ein Schrittmotor, am anderen Ende das Armsegment, das bewegt werden soll. Dazwischen liegt der Zahnriemen.
Der Motor hat eine kleine Riemenscheibe an seiner Welle. Das Armsegment hat eine eigene Riemenscheibe. Der Riemen läuft um beide Riemenscheiben, wobei seine Zähne in die Nuten jeder Scheibe greifen.
Wenn der Motor seine Riemenscheibe dreht, bewegt sich der Riemen. Weil der Riemen nicht durchrutschen kann, dreht sich die zweite Riemenscheibe um denselben Betrag. Das Armsegment bewegt sich, und das Gelenk biegt sich.
So wird aus der Drehung des Motors die Bewegung des Arms. Der Riemen ist die Brücke zwischen beiden.
Warum nicht einfach Zahnräder verwenden?
Ein Zahnradsystem überträgt Bewegung ebenfalls von einem Teil auf einen anderen. Warum verwendet SamaraBoT also Riemen?
Aus drei Gründen:
1. Riemen sind leiser.
Zahnräder erzeugen ein klickendes Geräusch, wenn ihre Zähne ineinandergreifen. Riemen sind nahezu lautlos.
2. Riemen können weiter auseinander liegen.
Der Motor und das bewegte Gelenk können durch eine gewisse Distanz getrennt sein. Ein Zahnradsystem würde erfordern, dass sie direkt nebeneinander liegen.
3. Riemen dämpfen Stöße.
Trifft der Arm auf ein Hindernis, kann der Riemen leicht nachgeben, bevor der Motor blockiert. Das schützt den Motor und die Struktur vor plötzlichem Schaden.
Welche Riemengrößen gibt es?
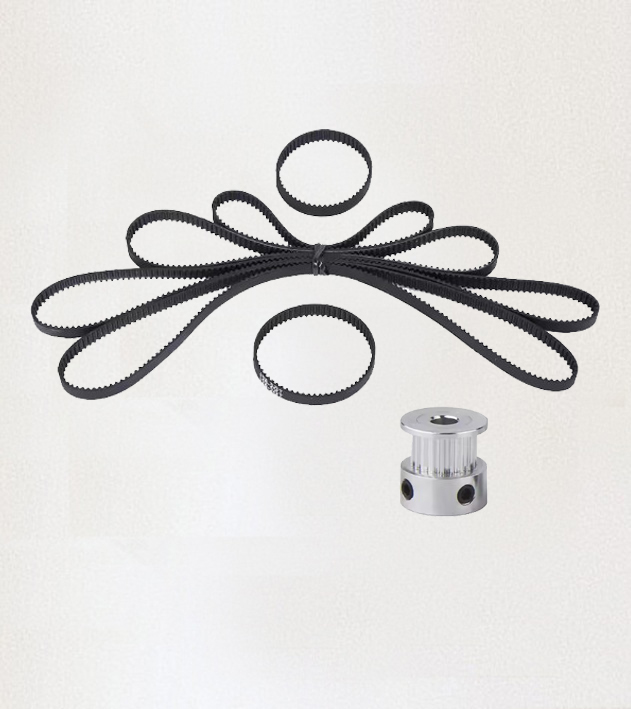
Zahnriemen gibt es in vielen Längen. Die Zahlen im Bild – 110, 112, 122, 158, 200, 280, 320, 400, 610, 852, 1140, 1220 mm – geben den Umfang der Riemenschleife an.
Ein Roboterkonstrukteur wählt die Riemenlänge basierend auf dem Abstand zwischen den beiden Riemenscheiben. Liegen die Riemenscheiben nahe beieinander, wird ein kurzer Riemen verwendet. Sind sie weiter auseinander, ist ein längerer Riemen nötig. Der Riemen muss außerdem das richtige Zahnmuster und die richtige Breite haben, um zu den Riemenscheiben zu passen.
Die richtige Länge ist wichtig. Ein zu langer Riemen hängt durch. Ein zu kurzer Riemen dehnt sich und verschleißt schnell. Die genaue Größe in SamaraBoT wurde gewählt, um zur Geometrie jedes Gelenks zu passen.
Was lernt ein Schüler von einem Zahnriemen?
Ein Zahnriemen ist ein einfaches Teil, aber er lehrt mehrere wichtige Ideen:
Bewegung muss übertragen werden.
Ein Motor dreht sich an einer Stelle. Aber der Roboter muss sich an einer anderen Stelle bewegen. Der Riemen ist der Weg, auf dem diese Bewegung vom Motor zum Gelenk gelangt.
Präzision kommt aus dem Design.
Die Zähne am Riemen und die Nuten an der Riemenscheibe sind keine Dekoration. Sie verhindern das Durchrutschen und halten den Roboter präzise.
Verschiedene Teile lösen verschiedene Probleme.
Ein Zahnrad ist gut für kurze Distanzen. Ein Riemen ist gut für längere Distanzen und sanftere Bewegung. Zu lernen, das richtige Teil zu wählen, ist der Kern der Ingenieurskunst.
Kleine Details sind wichtig.
Ist der Riemen zu locker, wackelt der Arm. Ist er zu straff, wird der Motor belastet. Die richtige Spannung ist ein Gleichgewicht, das Schüler zu spüren lernen.
Eine leise Schleife mit großer Aufgabe
Ein Zahnriemen bewegt sich nicht von selbst. Er macht keinen Lärm. Er leuchtet nicht. Aber ohne ihn würde sich der SamaraBoT-Arm überhaupt nicht bewegen.
Er ist eine Erinnerung daran, dass in der Robotik die wichtigsten Teile nicht immer die sichtbarsten sind. Der Motor bekommt die Aufmerksamkeit. Die App bekommt die Anerkennung. Aber der Zahnriemen ist es, der die Drehung des Motors in die Bewegung des Arms verwandelt.
Das ist die eigentliche Lektion hinter jedem Zahnriemen in SamaraBoT.