In jedem Gelenk von SamaraBoT befindet sich ein kleines Bauteil, das etwas sehr Einfaches, aber äußerst Wichtiges tut: Es sagt dem Roboter, wann er anhalten soll.
Es heißt Mikro-Endschalter. Er ist klein, mechanisch und völlig still, bis er gebraucht wird. Aber ohne ihn wüsste der Roboterarm nicht, wo er sich befindet, und jede Bewegung würde von einer unsicheren Position aus beginnen.
In diesem Artikel erklären wir, was ein Mikro-Endschalter ist, wie er im SamaraBoT-Arm funktioniert und warum er zu den zuverlässigsten Teilen des gesamten Roboters gehört.
Was ist ein Mikro-Endschalter?
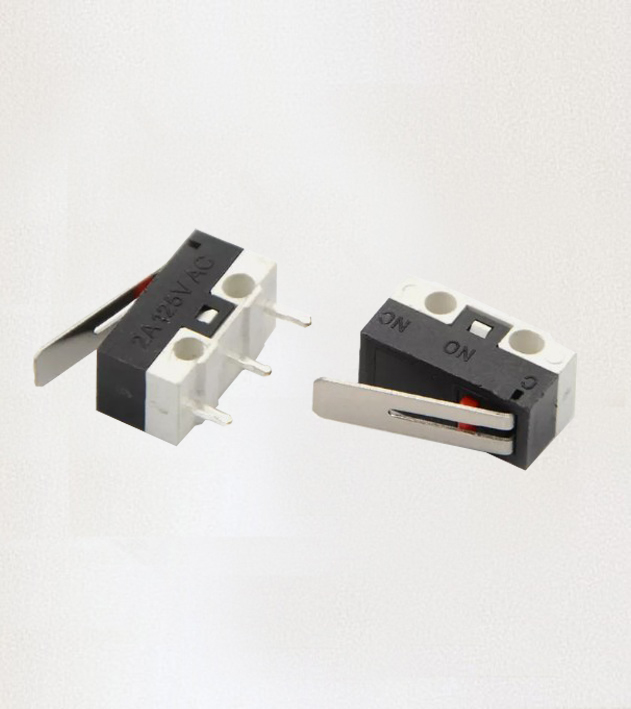
Ein Mikro-Endschalter ist ein kleiner elektromechanischer Schalter, der aktiviert wird, wenn ein bewegliches Teil seinen Hebel berührt. Der in SamaraBoT verwendete sieht aus wie ein winziges schwarzes Rechteck, aus dem auf einer Seite ein dünner Metallarm herausragt, und darunter drei kleine Stifte.
Im Inneren des Schalters hält ein kleiner federbelasteter Mechanismus den Hebel in einer Position. Wenn etwas den Hebel drückt, springt der Mechanismus in die andere Position und schließt einen elektrischen Kontakt. Wenn der Druck nachlässt, kehrt der Hebel in seine ursprüngliche Position zurück.
Diese Sprungaktion macht ihn so zuverlässig. Der Schalter ändert sich nicht allmählich – er ändert sich sofort. Er ist entweder ein oder aus, nie dazwischen.
Was machen die drei Stifte?
Der Mikro-Endschalter hat drei Stifte, beschriftet mit COM, NO und NC.
COM – der gemeinsame Stift. Er ist die gemeinsame Verbindung im Inneren des Schalters.
NO – Normally Open (normalerweise offen). Wenn der Schalter nicht gedrückt wird, ist dieser Stift nicht mit COM verbunden. Wenn der Hebel gedrückt wird, schließt der innere Kontakt und NO wird mit COM verbunden.
NC – Normally Closed (normalerweise geschlossen). Das Gegenteil von NO. Wenn der Schalter nicht gedrückt wird, ist dieser Stift mit COM verbunden. Wenn der Hebel gedrückt wird, öffnet sich die Verbindung.
In SamaraBoT wird der Schalter über den NO-Stift verdrahtet. Das bedeutet, dass die Steuerplatine nur dann ein Signal liest, wenn der Hebel tatsächlich gedrückt wird. Im Normalbetrieb wird kein Signal gesendet – der Roboter kann sich frei bewegen. Wenn ein Gelenk seine Ausgangsposition erreicht, wird der Hebel gedrückt, der Schalter schließt, und die Steuerplatine empfängt das Signal.
Wo befindet sich der Mikro-Endschalter in SamaraBoT?
Jede Achse des SamaraBoT-Arms hat ihren eigenen Mikro-Endschalter, der nahe am Ende ihres Verfahrbereichs montiert ist. Der Greifer hat ebenfalls seinen eigenen Schalter.
Jeder Schalter ist so positioniert, dass ein kleines mechanisches Teil des Gelenks den Hebel berührt, wenn das Gelenk einen bestimmten Punkt erreicht. Dieser Punkt heißt Ausgangsposition – der Referenzpunkt, den der Roboter nutzt, um zu wissen, wo alles ist.
Da es einen Schalter pro Achse gibt, kann der Roboter seine Ausgangsposition auf jeder Achse unabhängig finden. Er verlässt sich nicht auf Raten oder auf das Zählen von Schritten seit dem letzten Einschalten. Er bewegt sich einfach, bis der Schalter ihm sagt, dass er anhalten soll.
Warum braucht SamaraBoT überhaupt Endschalter?
Ein Schrittmotor kann sich in sehr präzisen Schritten bewegen. Aber er hat eine wichtige Schwäche: Er weiß nicht, wo er sich befindet, wenn er zum ersten Mal eingeschaltet wird.
Jedes Mal, wenn der Roboter eingeschaltet wird, ist seine Position unbekannt. Die Motoren könnten bei ausgeschaltetem Roboter von Hand bewegt worden sein, oder der Arm könnte sich während des Transports leicht verschoben haben. Die Steuerplatine hat keine Möglichkeit zu wissen, wo die Gelenke sind.
Das nennt man das Homing-Problem, und es ist eines der ältesten Probleme in der Robotik. Es gibt zwei gängige Lösungen:
Einen absoluten Encoder verwenden – ein teurer Sensor, der immer seine genaue Position kennt.
Einen Endschalter verwenden – ein einfacher, zuverlässiger mechanischer Kontakt, der einen bekannten Referenzpunkt markiert.
SamaraBoT verwendet den zweiten Ansatz. Wenn der Roboter startet, bewegt sich jedes Gelenk langsam in eine Richtung, bis es seinen Endschalter berührt. Das ist die Ausgangsposition. Von diesem Moment an kann die Steuerplatine jeden Schritt von einem bekannten Startpunkt aus zählen, und der Arm kann sich zu jeder gespeicherten Position mit Zuversicht bewegen.
Warum nicht einfach einen Sensor verwenden?
Moderne Roboter verwenden oft optische oder magnetische Sensoren zur Positionserkennung. Diese sind schnell und präzise. Warum verwendet SamaraBoT also einen mechanischen Schalter?
Aus drei Gründen:
Zuverlässigkeit. Ein mechanischer Schalter hat keine Elektronik, die ausfallen könnte. Er funktioniert in Staub, in Hitze und nach tausenden Zyklen.
Einfachheit. Ein Schalter sendet ein einfaches Ein/Aus-Signal. Es gibt nichts zu kalibrieren oder zu konfigurieren.
Lehrwert. Ein Endschalter ist etwas, das ein Schüler sehen, anfassen und verstehen kann. Er vermittelt die Idee eines Referenzpunkts auf die direkteste mögliche Weise.
Für einen Roboter, der echte Automatisierung lehren soll, zählen Zuverlässigkeit und Klarheit mehr als die neueste Technologie. Ein Schüler, der versteht, wie ein Endschalter funktioniert, wird dasselbe Prinzip in jeder industriellen Maschine verstehen, der er später begegnet.
Wie funktioniert das Homing in SamaraBoT tatsächlich?
Wenn der Roboter eingeschaltet und mit der App verbunden wird, führt er eine Homing-Sequenz aus. Hier ist, was in einfachen Schritten passiert:
Jedes Gelenk beginnt, sich langsam auf seinen Endschalter zuzubewegen.
Wenn der Hebel des Schalters gedrückt wird, schließt der Schalter.
Die Steuerplatine liest dieses Signal und stoppt den Motor dieser Achse sofort.
Die Position wird als Ausgangsposition aufgezeichnet – die Referenz für alles, was folgt.
Sobald alle Achsen die Ausgangsposition erreicht haben, ist der Roboter bereit, Befehle zu empfangen.
Diese gesamte Sequenz dauert nur wenige Sekunden. Sie ist sicher, vorhersehbar und garantiert, dass der Roboter immer von derselben bekannten Position aus startet.
Was lernt ein Schüler von einem Endschalter?
Ein Endschalter ist ein kleines Teil, aber er lehrt mehrere wichtige Ideen:
Referenzpunkte: Jedes präzise System braucht eine bekannte Startposition.
Mechanische Rückmeldung: Ein Schalter ist eine physische Möglichkeit für die Maschine, die Welt wahrzunehmen.
Sicherheit: Der Schalter wirkt auch als Stopp. Wenn sich ein Gelenk zu weit bewegt, wird der Schalter gedrückt und der Motor gestoppt, bevor etwas kaputt geht.
Zuverlässigkeit durch Einfachheit: Manchmal ist die älteste, einfachste Lösung immer noch die beste.
Dies sind dieselben Prinzipien, die in Industrierobotern, CNC-Maschinen und 3D-Druckern wirken. Der Endschalter, den ein Schüler in SamaraBoT sieht, ist dieselbe Art von Gerät, das in einer echten Fabrik läuft.
Ein kleines Klicken mit großer Bedeutung
Wenn ein SamaraBoT-Arm sich zu bewegen beginnt und seine Ausgangsposition erreicht, kannst du ein winziges Klicken hören. Dieses Klicken ist das Geräusch des schließenden Endschalters.
Es ist ein kleines Geräusch, aber es bedeutet etwas Wichtiges: Der Roboter weiß wieder, wo er ist. Er kann sich nun mit Präzision bewegen, zu jeder gespeicherten Position zurückkehren und jedes Programm ausführen, das der Schüler erstellt hat.
Ohne dieses Klicken hätte der Roboter keinen Referenzpunkt, und keine seiner Bewegungen wäre wiederholbar.
Das ist die eigentliche Lektion hinter dem Mikro-Endschalter.