داخل كل مفصل من مفاصل سمارة بوت، يوجد جهاز صغير يفعل شيئاً بسيطاً جداً لكنه بالغ الأهمية: يخبر الروبوت متى يتوقف.
يُسمّى «مفتاح النهاية الدقيق». إنه صغير، ميكانيكي، وصامت تماماً حتى يحتاج إليه. لكن بدونه، لن تعرف الذراع الروبوتية أين هي، وكل حركة ستبدأ من موضع غير مؤكد.
في هذا المقال نشرح ما هو مفتاح النهاية الدقيق، وكيف يعمل داخل ذراع سمارة بوت، ولماذا هو من أكثر الأجزاء موثوقية في الروبوت بأكمله.
ما هو مفتاح النهاية الدقيق؟
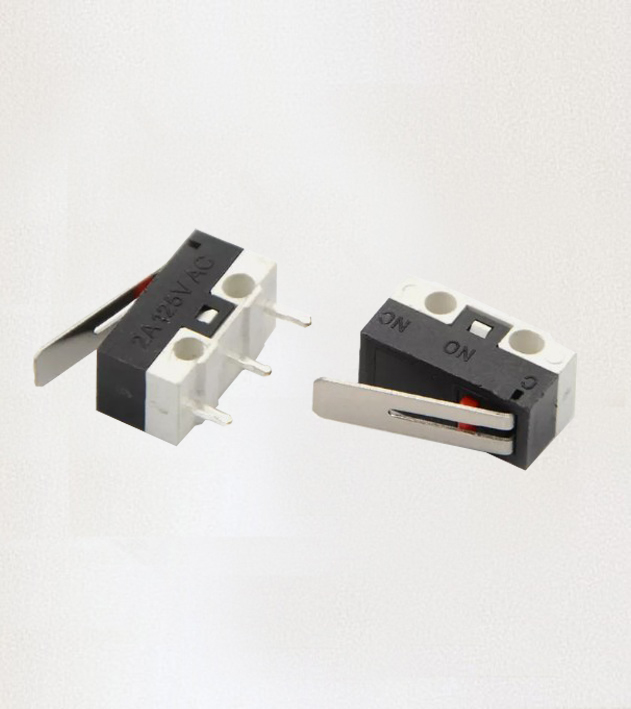
مفتاح النهاية الدقيق هو مفتاح كهروميكانيكي صغير يُنشَّط عندما يلمس جزء متحرك ذراعه. المفتاح المستخدم في سمارة بوت يبدو كمستطيل أسود صغير يبرز من أحد جانبيه ذراع معدني رفيع، وفي أسفله ثلاثة أطراف صغيرة.
داخل المفتاح، تُبقي آلية صغيرة مدعومة بنابض الذراع في موضع واحد. وعندما يضغط شيء على الذراع، تنتقل الآلية فجأة إلى الموضع الآخر وتُغلق اتصالاً كهربائياً. وعندما يُرفع الضغط، تعود الذراع إلى موضعها الأصلي.
هذا الانتقال المفاجئ هو ما يجعله موثوقاً إلى هذا الحد. فالمفتاح لا يتغير تدريجياً — بل يتغير فوراً. إما أن يكون مفتوحاً أو مغلقاً، ولا يوجد وسط بينهما.
ماذا تفعل الأطراف الثلاثة؟
لمفتاح النهاية الدقيق ثلاثة أطراف، مُعلَّمة بـ COM وNO وNC.
COM — الطرف المشترك. وهو الاتصال المشترك داخل المفتاح.
NO — مفتوح عادةً. عندما لا يكون المفتاح مضغوطاً، لا يكون هذا الطرف متصلاً بالطرف المشترك. وعندما يُضغط على الذراع، يُغلق الاتصال الداخلي فيصبح هذا الطرف متصلاً بالطرف المشترك.
NC — مغلق عادةً. وهو عكس السابق. عندما لا يكون المفتاح مضغوطاً، يكون هذا الطرف متصلاً بالطرف المشترك. وعندما يُضغط على الذراع، يُفتح الاتصال.
في سمارة بوت، يُوصَّل المفتاح باستخدام الطرف المفتوح عادةً. وهذا يعني أن لوحة التحكم تقرأ الإشارة فقط عندما يكون الذراع مضغوطاً فعلاً. وفي التشغيل العادي، لا تُرسَل أي إشارة — فيتحرك الروبوت بحرية. وعندما يصل المفصل إلى موضعه الأصلي، يُضغط على الذراع، فيُغلق المفتاح، فتستقبل لوحة التحكم الإشارة.
أين يوجد مفتاح النهاية الدقيق في سمارة بوت؟
لكل محور في ذراع سمارة بوت مفتاح نهاية دقيق خاص به، مثبّت قرب نهاية مداه الحركي. وللماسك أيضاً مفتاحه الخاص.
ويُوضع كل مفتاح بحيث يلمس جزء ميكانيكي صغير من المفصل ذراعه عندما يصل المفصل إلى نقطة محددة. وهذه النقطة تُسمّى «الموضع الأصلي» — النقطة المرجعية التي يستخدمها الروبوت ليعرف أين كل شيء.
ولأن لكل محور مفتاحاً واحداً، يستطيع الروبوت أن يجد موضعه الأصلي في كل محور على حدة. وهو لا يعتمد على التخمين ولا على عدّ الخطوات من آخر مرة شُغّل فيها. بل يتحرك ببساطة حتى يخبره المفتاح أن يتوقف.
لماذا يحتاج سمارة بوت إلى مفاتيح النهاية أصلاً؟
المحرك الخطوي يستطيع التحرك بخطوات دقيقة جداً. لكن له نقطة ضعف واحدة مهمة: لا يعرف أين هو عند تشغيله لأول مرة.
في كل مرة يُشغَّل فيها الروبوت، يكون موضعه مجهولاً. فقد تكون المحركات قد حُرّكت باليد أثناء إيقاف الروبوت، أو تكون الذراع قد انزاحت قليلاً أثناء النقل. ولوحة التحكم لا تملك أي وسيلة لمعرفة أين المفاصل.
هذه تُسمّى «مشكلة تحديد الموضع الأصلي»، وهي من أقدم المشكلات في علم الروبوتات. وهناك حلّان شائعان:
استخدام مُشفّر مطلق — حساس باهظ الثمن يعرف دائماً موضعه الدقيق.
استخدام مفتاح نهاية — اتصال ميكانيكي بسيط وموثوق يحدّد نقطة مرجعية معروفة.
يستخدم سمارة بوت الحل الثاني. فعند بدء تشغيل الروبوت، يتحرك كل مفصل ببطء في اتجاه واحد حتى يلامس مفتاح نهايته. فيكون ذلك هو الموضع الأصلي. ومن تلك اللحظة، تستطيع لوحة التحكم أن تعدّ كل خطوة من نقطة بداية معروفة، وتستطيع الذراع أن تتحرك إلى أي موضع محفوظ بثقة.
لماذا لا نستخدم حساساً بدلاً من ذلك؟
غالباً ما تستخدم الروبوتات الحديثة حساسات بصرية أو مغناطيسية لاكتشاف الموضع. وهذه سريعة ودقيقة. فلماذا يستخدم سمارة بوت مفتاحاً ميكانيكياً؟
لثلاثة أسباب:
الموثوقية. المفتاح الميكانيكي لا يحتوي على إلكترونيات يمكن أن تتعطل. إنه يعمل في الغبار وفي الحرارة وبعد آلاف الدورات.
البساطة. يرسل المفتاح إشارة فتح/إغلاق بسيطة. لا شيء يحتاج إلى معايرة أو ضبط.
القيمة التعليمية. مفتاح النهاية شيء يستطيع الطالب رؤيته ولمسه وفهمه. وهو يُعلّم فكرة النقطة المرجعية بأكثر الطرق مباشرة.
ولروبوت مصمَّم لتعليم الأتمتة الحقيقية، تهمّ الموثوقية والوضوح أكثر من أحدث تقنية. والطالب الذي يفهم كيف يعمل مفتاح النهاية، سيفهم المبدأ نفسه في كل آلة صناعية يصادفها لاحقاً.
كيف تعمل عملية تحديد الموضع الأصلي فعلاً في سمارة بوت؟
عند تشغيل الروبوت وتوصيله بالتطبيق، ينفّذ تسلسل تحديد الموضع الأصلي. وإليك ما يحدث، بخطوات بسيطة:
يبدأ كل مفصل بالتحرك ببطء نحو مفتاح نهايته.
عندما يُضغط على ذراع المفتاح، يُغلق المفتاح.
تقرأ لوحة التحكم هذه الإشارة وتوقف محرك ذلك المحور فوراً.
يُسجَّل الموضع على أنه الموضع الأصلي — المرجع لكل ما يلي.
وبمجرد أن تصل كل المحاور إلى موضعها الأصلي، يصبح الروبوت جاهزاً لتلقّي الأوامر.
يستغرق هذا التسلسل بأكمله بضع ثوانٍ فقط. وهو آمن، ويمكن التنبؤ به، ويضمن أن الروبوت يبدأ دائماً من الموضع المعروف نفسه.
ماذا يتعلم الطالب من مفتاح النهاية؟
مفتاح النهاية جزء صغير، لكنه يُعلّم عدة أفكار مهمة:
النقاط المرجعية: كل نظام دقيق يحتاج إلى موضع بداية معروف.
التغذية الميكانيكية الراجعة: المفتاح وسيلة فيزيائية تتحسّس بها الآلة العالم من حولها.
السلامة: يعمل المفتاح أيضاً كموقف. فإذا تحرك مفصل أكثر من اللازم، يُضغط المفتاح ويُوقف المحرك قبل أن ينكسر أي شيء.
الموثوقية عبر البساطة: أحياناً يكون الحل الأقدم والأبسط هو الأفضل.
وهذه هي المبادئ نفسها التي تعمل داخل الروبوتات الصناعية وآلات التحكم الرقمي والطابعات ثلاثية الأبعاد. ومفتاح النهاية الذي يراه الطالب في سمارة بوت هو النوع نفسه من الأجهزة التي تعمل داخل مصنع حقيقي.
نقرة صغيرة بمعنى كبير
عندما تبدأ ذراع سمارة بوت بالحركة وتصل إلى موضعها الأصلي، يمكنك سماع نقرة خفيفة. تلك النقرة هي صوت إغلاق مفتاح النهاية.
إنه صوت صغير، لكنه يعني شيئاً مهماً: الروبوت يعرف أين هو مرة أخرى. ويستطيع الآن أن يتحرك بدقة، وأن يعود إلى أي موضع محفوظ، وأن يشغّل أي برنامج أنشأه الطالب.
وبدون تلك النقرة، لن يكون للروبوت نقطة مرجعية، ولن تكون أي من حركاته قابلة للتكرار.
هذا هو الدرس الحقيقي وراء مفتاح النهاية الدقيق.