كل مفصل في الذراع الروبوتية لا بد أن يدور. لكن قطعتين من المعدن تحتكّان ببعضهما مباشرةً ستُحدثان طنيناً وحرارة وتآكلاً في غضون ساعات. وهنا يأتي دور المحمل.
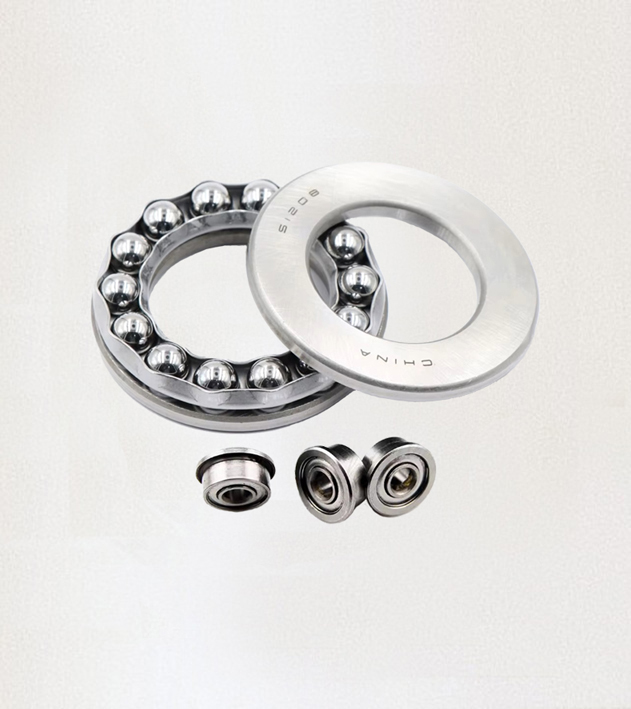
المحمل مكوّن ميكانيكي صغير يقع بين جزأين متحركين. وبدلاً من ترك السطحين ينزلقان أحدهما على الآخر، يُدخل عناصر دوّارة — كرات صغيرة أو أسطوانات دقيقة — تحمل الحِمل وتتيح للمفصل أن يدور بلا احتكاك تقريباً.
تخيّل الأمر هكذا: سحب صندوق ثقيل على الأرض صعب. أما وضعه على عجلات فيجعل الأمر سهلاً. والمحمل هو العجلة داخل المفصل الروبوتي.
لماذا يحتاج سمارة بوت إلى المحامل؟
سمارة بوت ذراع روبوتية مكتبية مصمَّمة لتعليم الأطفال الأتمتة الحقيقية. في كل مرة يضغط الطالب على زر في تطبيق سمارة بوت للتحكم، يدور محرك خطوي بمقدار صغير، فتنتقل الذراع إلى موضع جديد.
لكن المحرك وحده لا يحرّك الذراع. المحرك يُدير عموداً. وهذا العمود يجب أن يدور داخل هيكل الذراع. وبدون محمل، سيتعثّر العمود ويهتزّ ويفقد الدقة في غضون دقائق من الاستخدام.
يؤدي المحمل ثلاثة أدوار حاسمة في كل مفصل من مفاصل سمارة بوت:
يقلّل الاحتكاك. يستطيع المحرك تحريك الذراع بطاقة ضئيلة تُهدَر على احتكاك المعدن بالمعدن.
يحمل الحِمل. عندما تمسك الذراع قطعة أو تمتد إلى الخارج، يولّد الوزن قوى تدفع وتشدّ المفصل. يمتصّ المحمل تلك القوى ويحافظ على محاذاة كل شيء.
يحافظ على الدقة. في كل مرة تنتقل الذراع إلى موضع محفوظ، يجب أن تعود إلى النقطة نفسها بالضبط. والمفصل المتآكل أو المرتخي سينزاح قليلاً مع كل دورة. أما المحمل الجيد فيحافظ على قابلية تكرار الحركة.
نوع المحمل المستخدم في الأذرع الروبوتية
ليست كل المحامل متشابهة. في المفاصل الروبوتية، يستخدم المهندسون غالباً محامل كروية رقيقة المقطع أو محامل التلامس الرباعي.
محمل التلامس الرباعي تصميم ذكي. فالكرة داخله تلامس مسار الجريان في أربع نقاط بدل نقطتين. وهذا يتيح لمحمل واحد أن يتحمّل أحمالاً من اتجاهات متعددة في آن واحد — شعاعية (دفع جانبي)، ومحورية (دفع على طول العمود)، وعزمية (التواء).
هذا مهم للذراع الروبوتية لأن القوى على المفصل تتغير باستمرار. فعندما تمتد الذراع، يشدّ الحِمل إلى الأسفل وإلى الجانب. وعندما ترفع، يدفع الحِمل إلى الأعلى. وعندما تدور، يلوي الحِمل. ومحمل التلامس الرباعي يتحمّل كل ذلك دون الحاجة إلى محملين أو ثلاثة منفصلة.
كيف يتركّب المحمل في مفصل سمارة بوت؟
مفصل سمارة بوت أشبه بشطيرة من الأجزاء. في أحد الجانبين المحرك، وفي الجانب الآخر وصلة الذراع المتحركة، وبينهما المحمل.
للمحمل حلقتان: حلقة داخلية وحلقة خارجية. الحلقة الداخلية مثبّتة على العمود الذي يُديره المحرك. والحلقة الخارجية مثبّتة على هيكل الذراع. وبين الحلقتين كرات صغيرة تتدحرج مع دوران العمود.
عندما يُدير المحرك العمود، تدور الحلقة الداخلية معه. تتدحرج الكرات بين الحلقتين. وتبقى الحلقة الخارجية ثابتة. فتتحرك وصلة الذراع بسلاسة لأن الكرات تحمل الحِمل وتُلغي التلامس بين المعدنين.
ولهذا يستطيع مفصل سمارة بوت أن يتحرك بهذه الدقة. فالمحرك يتحكم بمقدار دوران العمود، والمحمل يضمن أن العمود يدور دون تعثّر أو اهتزاز أو تآكل.
لماذا تهمّ المحامل لقابلية التكرار؟
الذراع الروبوتية لا تكون مفيدة إلا إذا استطاعت تنفيذ المهمة نفسها مراراً وتكراراً. التقط قطعة، حرّكها، ضعها، عُد إلى البداية. التقط قطعة أخرى. كرّر.
وإذا كان في المفصل خلوص داخلي كبير — وهو ما يُسمّيه المهندسون «التراجع» — فلن تعود الذراع إلى الموضع نفسه بالضبط. ستكون بعيدة بمقدار ضئيل. وهذا المقدار الضئيل يتراكم عبر مئات الدورات حتى تفقد الذراع دقتها.
المحمل الدقيق يقلّل هذا الخلوص إلى أدنى حد. فهو يبقي المفصل مشدوداً وقابلاً للتنبؤ. ولهذا يُعدّ اختيار المحمل من أهم القرارات في تصميم الذراع الروبوتية.
ماذا يتعلم الطالب من المحمل؟
المحمل جزء صغير، لكنه يُعلّم فكرة كبيرة: الحركة السلسة ليست تلقائية. بل يجب أن تُصمَّم.
عندما يجمّع الطالب ذراع سمارة بوت ويتحسّس سلاسة دوران المفاصل، فإنه يتحسّس نتيجة هندسة دقيقة. المحمل داخل كل مفصل يؤدي عمله بهدوء، دون أي طاقة أو إشارة تحكم. إنه هندسة ميكانيكية خالصة.
وهذا درس ينطبق على كل آلة في العالم، من عجلة دراجة إلى روبوت مصنع.
جزء صغير بمهمة كبيرة
المحمل لا يتحرك من تلقاء نفسه. لا يتوهّج. لا يُصدر ضجيجاً. لكن بدونه، لن تتحرك ذراع سمارة بوت إطلاقاً — أو على الأقل لن تتحرك طويلاً.
إنه تذكير بأن أهم الأجزاء في الروبوتات ليست دائماً الأكثر ظهوراً. المحرك ينال الانتباه. والتطبيق ينال الفضل. لكن المحمل هو ما يجعل كل شيء آخر ممكناً.
هذا هو الدرس الحقيقي وراء كل محمل في سمارة بوت.